AI 활용
AI 와 함께 만드는 웹·앱·게임

AI 개발의 여섯 가지 패턴
-
먼저 글로 설계한다
만들 것·이유·끝난 기준을 짧은 문서로 적어 AI 에게 넘깁니다. 설명이 구체적일수록 결과가 정확합니다.
-
에이전트에게 맡기고 검토한다
· 같은 가 파일을 읽고, 고치고, 명령을 실행합니다. 사람은 바뀐 부분을 읽고 받아들일지 정합니다.
-
테스트가 기준이 된다
테스트를 먼저 두고 '통과할 때까지 고쳐 줘'라고 맡깁니다. 테스트는 AI 의 실수를 잡는 안전망입니다.
-
작게 나누고 자주 확인한다
한 번에 한 기능씩 맡기고, 화면으로 확인하고, 잘 되면 합니다. 한꺼번에 크게 맡길수록 엉키기 쉽습니다.
-
규칙은 파일로 남긴다
프로젝트 규칙·명령·금지 사항을 AGENTS.md·CLAUDE.md·에 적어 두면, 매번 설명하지 않아도 AI 가 같은 방식으로 일합니다.
-
여러 AI 를 함께 쓴다
한 AI 가 만들고 다른 AI 가 검토하거나, 일을 나눠 동시에 맡깁니다. 서로 다른 AI 의 눈이 놓친 문제를 찾아 줍니다.
무엇이 편해졌나
-
웹
화면 그림이나 설명만으로 페이지가 나오고, ·· 설정까지 AI 가 함께 잡아 줍니다.
-
앱
한 로 · 앱을 만들고, 등록 문구와 개인정보 처리방침 초안까지 받을 수 있습니다.
-
게임
재미있는지 확인할 을 하루 만에 만들고, 그림·소리·대사를 생성하고, 밸런스를 시뮬레이션해 봅니다.
-
공통
를 붙여 넣으면 원인과 고칠 곳을 알려 주고, 문서·번역·테스트도 함께 만들어 줍니다.
그래도 사람이 해야 하는 일
- 무엇을 만들지, 누구를 위한 것인지 정하는 일
- 결과를 직접 실행해 확인하고, ··개인정보를 지키는 일
- AI 가 한 일을 이해하는 일 — 이해하지 못하면 잘못됐을 때 고칠 수 없습니다
더 배우기
AI 로 일하는 법

숫자로 보는 지금
- 10명 중 8명 AI 가 자신의 생산성을 높였다고 답한 사람 (McKinsey, The State of AI 2026)
- 27% → 40% 한 곳 이상의 부서에서 AI 를 본격적으로 쓰는 대기업 (McKinsey, The State of AI 2026)
- 4% 사람과 에이전트가 함께 일하도록 직무를 다시 짤 계획이 있는 기술 책임자 ( 조사, 2026년 10월)
지금의 다섯 가지 흐름
-
늘 켜져 있는 에이전트
한 번 묻고 끝나는 대화가 아니라, 목표를 주면 메신저·메일·문서를 오가며 일을 이어서 처리하는 에이전트가 업무 도구에 들어오고 있습니다.
-
권한을 가진 AI 동료
AI 가 자기 계정과 권한을 가진 '디지털 동료'로 일합니다. 무엇을 보고 무엇을 바꿀 수 있는지는 사람이 정해 줍니다.
-
오래 걸리는 일도 맡긴다
몇 분짜리 작업을 넘어, 몇 시간에서 하루 넘게 걸리는 조사·정리·작성 작업을 맡기고 결과만 받는 방식이 늘고 있습니다.
-
회사 도구와 연결된다
커넥터· 로 메일·캘린더··사내 시스템을 AI 에 연결해, 흩어진 자료를 AI 가 직접 찾아 쓰게 합니다.
-
관리와 보안이 핵심이 된다
에이전트가 많아지자 회사들은 에이전트를 내부 직원처럼 지켜보고 기록하기 시작했습니다. 권한은 작게, 기록은 남기는 것이 기본입니다.
오늘 바로 쓰는 방법
-
메일·메신저
받은 메일을 요약하고 답장 초안을 받습니다. 말투·길이·꼭 넣을 내용을 알려 주면 고칠 일이 줄어듭니다.
-
회의
회의를 녹음해 회의록·결정 사항·할 일 목록을 받고, 담당자와 기한까지 정리하게 합니다.
-
문서·보고서
목차와 핵심 주장만 주고 초안을 받은 뒤, 내가 아는 사실과 숫자로 고칩니다. 발표 자료도 같은 방식입니다.
-
자료 조사
(딥 리서치)로 여러 자료를 비교·정리하게 하고, 출처 링크를 열어 직접 확인합니다.
-
데이터·엑셀
표를 올리고 말로 물으면 계산·차트·요약을 만들어 줍니다. 이나 도 함께 받아 다시 쓸 수 있습니다.
-
반복 업무 자동화
매주 하는 일(보고 취합·알림·정리)을 정해진 시간에 에이전트에게 맡기고, 결과만 확인합니다.
꼭 지킬 것
- 회사 비밀과 고객 개인정보는 회사가 허락한 AI 에만 넣습니다.
- AI 의 결과는 초안입니다 — 사실·숫자·출처는 사람이 확인합니다.
- 에이전트에게는 필요한 만큼만 권한을 주고, 무엇을 했는지 기록을 남깁니다.
- 돈이 나가거나 밖으로 보내는 일(결제·메일 발송·게시)은 사람이 마지막에 승인합니다.
참고 자료 (2026년 10월 21일 확인)
사업

지금 일어나는 네 가지 변화
- 지금 일어난 변화
- 머지않은 미래
-

모두가 AI 를 씁니다
요즘은 누구나 인공지능을 쓰고, 저마다 자신이 가장 잘 쓴다고 생각합니다. AI 를 쓴다는 것만으로는 더 이상 남과 다르지 않습니다.
- 누구나
- AI 사용
-

개발 비용이 0에 가까워졌습니다
이제 누구도 를 100% 자기 생각과 손으로만 짜지 않습니다. 웹·앱·게임 개발은 더 고도화되고, 훨씬 빨라지고, 훨씬 쉬워졌습니다. 코드를 짜는 능력만으로 버티던 개발자의 자리는 사라지고 있습니다.
- ≈ 0
- 개발 비용
-

창업도 혼자서, 빠르게
저는 서울에서 AI 에게 물어 온라인으로 20분 만에 사업자등록을 신청했고, 다음 날 등록이 끝났습니다. 여러분이라면 10분이면 충분할지도 모릅니다. 아이디어 구현부터 사업자등록·마케팅까지 다른 사람의 도움 없이 AI 와 혼자서 할 수 있습니다.
- 20분
- 사업자등록 신청 · 다음 날 완료
-

소비자를 만나기가 더 어려워졌습니다
창업이 쉬워지자 창업하는 사람이 크게 늘었습니다. 미국에서는 혼자서 연매출 100만 이상을 올리는 1인 사업자가 2023년부터 2025년 사이 2배로 늘었고, 정보산업의 신규 사업 신청은 1년 새 약 45% 늘었습니다. 내가 떠올린 아이디어는 이미 누군가 사업으로 하고 있을 가능성이 큽니다. 만드는 것보다 사 줄 사람을 만나는 것이 훨씬 어렵습니다.
- 2배
- 1인 사업자
- +45%
- 신규 사업 신청
-
젠슨 황 "모든 사람이 AI 회사가 된다"
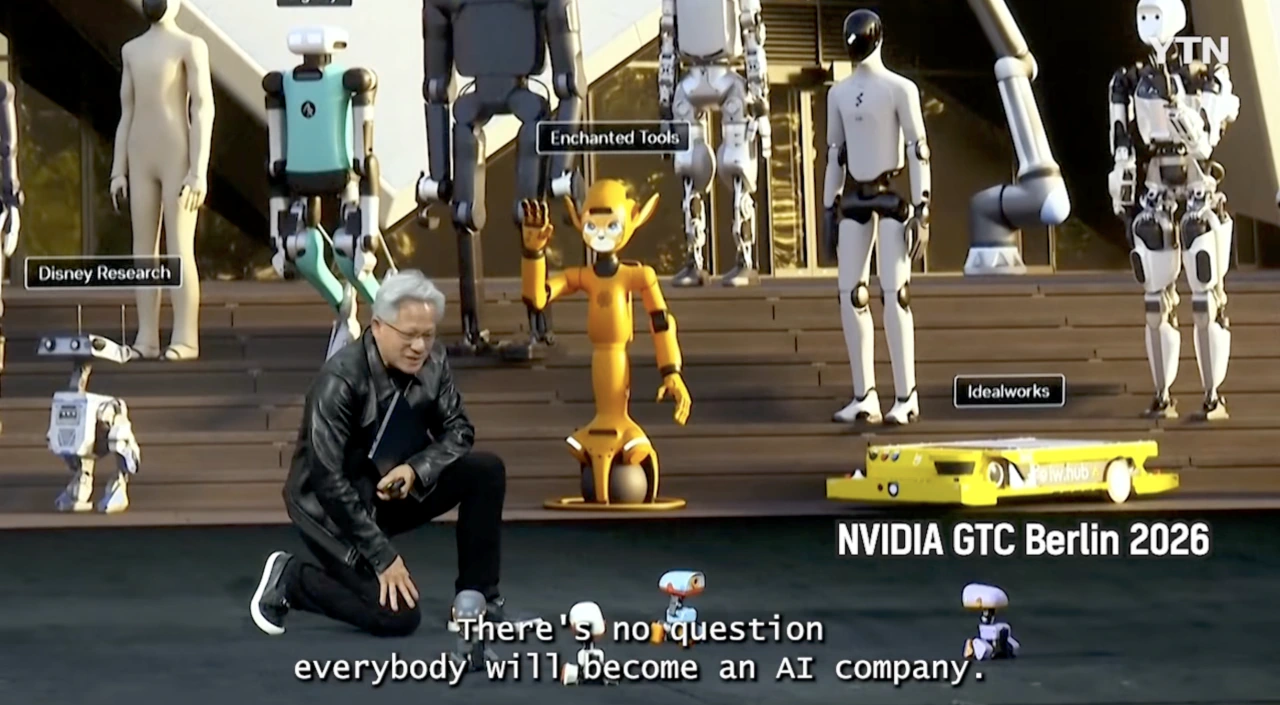
NVIDIA GTC Berlin 2026 기조연설(2026-10-21) · 화면 YTN CEO 젠슨 황은 2024년 2월 두바이 세계정부정상회의에서 "AI 덕분에 누구나 프로그래머가 될 수 있으니, 아이들에게 코딩을 배워야 한다는 말은 그만둬야 한다"고 말했습니다. 이제는 개발 언어나 을 따로 배우지 않아도 말로 시키면 AI 가 코드를 짜 줍니다. 그 말이 사실이 되었습니다. 그리고 2026년 10월 21일, NVIDIA GTC Berlin 2026 기조연설에서 그는 이렇게 말했습니다.
There’s no question everybody will become an AI company.
모든 사람이 AI 회사가 된다는 것은 의심할 여지가 없습니다.
머지않은 미래에 모든 사람이 창업하게 될 것입니다. 프리랜서처럼 혼자서도 AI 로 회사를 쉽게 차리고 운영하게 됩니다. 창업하는 사람이 그만큼 많아지니, 사 줄 사람을 먼저 찾는 일이 더 중요해집니다.
출처 ZDNet Korea, 2024-02-28 뉴시스(Newsis), 2026-02-08 연합뉴스(Yonhap) · 파이낸셜뉴스, 2026-10-22 전자신문(etnews), 2026-10-22
-
무엇이 성공과 실패를 가를까요?
나의 능력일까요, 인공지능의 능력일까요, 사업 전략일까요? 과거부터 지금까지 창업의 은 크게 바뀌어 왔지만 그 안에는 분명한 패턴이 있었습니다. 인공지능 시대에는 그 패턴이 완전히 사라졌고, 이제 새로운 사업 패턴을 찾아야 할 때입니다.
AI 시대에 사업으로 성공하려면 필요한 것
위의 변화를 거꾸로 보면, 누구나 가진 것(AI·개발·창업 절차)은 차이를 만들지 못합니다. 차이는 다음 네 가지에서 생깁니다.
-

만드는 힘보다 고르는 눈
무엇이든 만들 수 있으니, 사람들이 정말 돈을 내고서라도 풀고 싶어 하는 문제를 고르는 것이 첫 번째 실력입니다.
왜?- 개발 비용이 0에 가까워졌습니다
-

만들기 전에 고객부터
소비자를 만나기 어려운 시대입니다. 만들기 전에 살 사람을 먼저 찾고, 그들과 직접 이어지는 길(커뮤니티·구독자·단골)을 자산으로 쌓습니다.
왜?- 소비자를 만나기가 더 어려워졌습니다
-

나를 골라야 할 이유
같은 아이디어는 이미 있습니다. 나의 경험·전문성·신뢰·이야기처럼 AI 가 복사할 수 없는 것으로 '왜 하필 여기서 사야 하는지'를 만듭니다.
왜?- 모두가 AI 를 씁니다
- 소비자를 만나기가 더 어려워졌습니다
-

작게 내놓고 빠르게 고치기
만드는 비용이 0에 가까우니 완벽하게 만들기보다 작게 내놓고, 시장의 반응을 보며 빠르게 고쳐 돈이 되는 길을 찾습니다.
왜?- 개발 비용이 0에 가까워졌습니다
100달러로 듣고 말하고 보고 움직이는 AI 로봇 만들기

네 가지 능력과 맡는 부품
- 로봇 몸 안의 부품
- Wi-Fi 로 잇는 AI 두뇌
-

듣기 — 마이크
INMP441 디지털 마이크가 소리를 받아 보드로 보냅니다. 보드는 부르는 말(웨이크 워드)을 스스로 알아듣고, 그 뒤에 하는 말을 압축해 AI 에게 보냅니다.
- $3–4
- 마이크
-

말하기 — 스피커
AI 가 만든 목소리를 MAX98357A 앰프가 키워 작은 스피커로 냅니다. 목소리·말투·언어는 AI 쪽 설정에서 고릅니다.
- $3–4
- 앰프
-

보기 — 카메라
ESP32-S3-CAM 보드에 달린 OV2640 카메라가 사진을 찍습니다. "앞에 뭐가 보여?"라고 물으면 사진을 AI 의 비전 로 보내 무엇이 있는지 설명을 받습니다.
- $10–16
- 보드(몸통·눈)
-

움직이기 — 바퀴
DRV8833 모터 가 TT 기어 모터 두 개를 돌립니다. 두 바퀴를 같은 쪽으로 돌리면 앞뒤로 가고, 서로 반대로 돌리면 제자리에서 돕니다.
- $2–6
- 모터 드라이버
-
두뇌 — 인공지능
ESP32-S3 는 작은 컴퓨터라 큰 AI 를 직접 돌릴 수 없습니다. 그래서 소리와 사진을 Wi-Fi 로 AI 에 보내고, AI 가 듣고 생각한 뒤 할 말과 할 행동을 돌려줍니다. 로봇은 바퀴·카메라를 도구로 AI 에게 알려 두고(), AI 는 필요할 때 그 도구를 부릅니다.
말 한마디가 대답과 움직임이 되기까지 -
듣기
-
글자로 받아쓰기
-
AI 가 생각하기
-
도구 실행
-
목소리로 대답
-
부품 목록
모두 AliExpress·Amazon 같은 온라인 쇼핑몰에서 살 수 있습니다. 가격은 2026년 10월 기준 대략의 범위이고 판매처·배송비·환율에 따라 달라집니다. 합계가 100보다 적으니 남는 돈으로 여분의 전선과 부품을 사 두면 좋습니다.
| 부품 | 모델 | 하는 일 | 대략 가격 |
|---|---|---|---|
| 보드(몸통·눈) |
ESP32-S3-CAM (N16R8 · OV2640)
|
Wi-Fi 가 되는 작은 컴퓨터입니다. 카메라가 달려 있어 눈도 됩니다. 꼭 ESP32-S3 여야 합니다(ESP32-S2 는 안 됩니다). | $10–16 |
| 마이크 |
INMP441 I2S
|
소리를 디지털로 받는 귀 | $3–4 |
| 앰프 |
MAX98357A I2S
|
보드의 를 키워 스피커를 울립니다 | $3–4 |
| 스피커 |
3W 4Ω/8Ω
|
목소리가 나오는 입 | $2–4 |
| 모터 드라이버 |
DRV8833 / TB6612FNG
|
약한 보드 신호로 센 모터 전기를 켜고 끕니다 | $2–6 |
| 바퀴 몸체 |
2WD chassis · TT motor ×2
|
판·바퀴 두 개·보조 바퀴·TT 기어 모터 두 개가 든 2륜 자동차 키트 | $10–15 |
| 배터리 |
18650 ×2 · holder · switch
|
보호 회로가 있는 18650 전지 두 개(7.4V)와 케이스·전원 스위치 | $8–15 |
| 전압 변환기 |
5V 3A buck converter
|
7.4V 를 보드와 앰프가 쓰는 5V 로 낮춥니다 | $2–4 |
| 전선 |
Jumper wires · breadboard
|
점퍼선과 작은 브레드보드 — 납땜 없이 연결합니다 | $3–5 |
| 서보 모터(선택) |
SG90
|
카메라를 얹어 고개를 돌리게 합니다 | $2–3 |
| 합계(대략) | $45–76 |
연결하기 — 핀 배치
전원을 끈 채로 연결합니다. 마이크와 앰프 핀은 xiaozhi 펌웨어의 ESP32-S3-CAM 브레드보드 설정과 같아서 그대로 쓰면 됩니다. 카메라는 보드의 납작한 커넥터에 꽂기만 하면 됩니다. 모든 GND 는 하나로 묶습니다.
-
마이크 INMP441 I2S
- WS
- GPIO 1
- SCK
- GPIO 2
- SD
- GPIO 42
- VDD
- 3V3
- L/R · GND
- GND
-
앰프 MAX98357A I2S
- DIN
- GPIO 39
- BCLK
- GPIO 40
- LRC
- GPIO 41
- VIN · SD
- 5V
- GND
- GND
-
모터 드라이버 DRV8833 / TB6612FNG
- AIN1
- GPIO 21
- AIN2
- GPIO 47
- BIN1
- GPIO 14
- BIN2
- GPIO 38
- VM
- 7.4V (18650 ×2)
- GND
- GND
-
전압 변환기 5V 3A buck converter
- IN
- 7.4V (18650 ×2)
- OUT 5V
- ESP32-S3 5V · MAX98357A VIN
- GND
- GND
모터 핀은 화면(LCD)과 램프를 달지 않을 때 비는 핀 중에서 고른 예시입니다. 보드마다 다를 수 있으니 보드에 인쇄된 핀 이름을 꼭 확인하고, 부팅에 쓰는 GPIO 0·3·45·46 과 가 쓰는 GPIO 35~37 은 피합니다. 펌웨어의 모터 핀도 같은 번호로 맞춥니다.
만드는 순서
-
부품 주문
위 목록대로 주문합니다. 보드는 PSRAM 8MB(N16R8)가 든 ESP32-S3 카메라 보드를 고릅니다. 해외 배송은 오래 걸릴 수 있으니 여분의 전선도 함께 삽니다.
-
몸체 조립
2륜 키트 설명서대로 판에 모터·바퀴·보조 바퀴·배터리 케이스를 나사로 붙입니다. 보드·마이크·앰프는 브레드보드에 꽂아 판 위에 올립니다.
-
배선
위 핀 배치대로 전선을 잇습니다. 배터리 + 는 전원 스위치를 거쳐 모터 드라이버(VM)와 전압 변환기로, 변환기의 5V 는 보드와 앰프로 갑니다. 전원을 켜기 전에 + 와 − 가 바뀌지 않았는지 다시 봅니다.
-
펌웨어 굽기
음성 AI 펌웨어 xiaozhi-esp32 를 USB 로 보드에 굽습니다. 처음에는 웹 플래셔로 미리 만든 파일을 굽는 것이 가장 쉽고, 직접 하려면 ESP-IDF 에서 카메라가 있는 브레드보드 보드(bread-compact-wifi-s3cam)를 고릅니다.
-
Wi-Fi 와 두뇌 연결
휴대폰으로 로봇이 만든 Xiaozhi- 로 시작하는 Wi-Fi 에 접속해 http://192.168.4.1 에서 집 Wi-Fi(2.4GHz)를 입력합니다. 로봇이 여섯 자리 번호를 말해 주면 xiaozhi.me 콘솔에 등록하고 이름·목소리·언어·AI 모델을 고릅니다.
-
움직임 도구 만들기
보드 폴더를 복사해 내 로봇 보드를 만들고, 바퀴를 돌리는 self.car.move 와 멈추는 self.car.stop 을 MCP 도구로 등록합니다(아래 ). 이제 "앞으로 조금 가 봐"라고 말하면 AI 가 그 도구를 부릅니다.
-
시험하기
부르는 말을 하거나 보드의 단추를 눌러 대화를 시작합니다. "앞에 뭐가 보여?"라고 물으면 카메라 기본 도구(self.camera.take_photo)로 사진을 찍어 답합니다. 처음에는 바퀴를 바닥에서 띄운 채로 움직임을 시험합니다.
두뇌를 고르는 세 가지 방법
어느 방법이든 AI 의 는 로봇에 넣지 않고 서버에만 둡니다. 로봇에는 기기 번호만 있습니다.
-
xiaozhi.me — 가장 쉬운 시작
xiaozhi 의 공식 서버입니다. 기기 번호만 등록하면 바로 대화하고, 개인은 무료로 쓸 수 있습니다(조건은 바뀔 수 있습니다). 다만 중국에서 운영하는 서버라 목소리와 사진이 그곳으로 갑니다.
-
내 서버 — 원하는 AI 를 골라서
오픈소스 xiaozhi-esp32-server 를 로 내 서버에 띄우고 펌웨어의 서버 주소를 바꿉니다. ·(··· 등)··비전 모델을 직접 고르고, 목소리와 사진은 내 서버를 거칩니다.
-
실시간 음성 AI — 가장 자연스러운 대화
ElatoAI 처럼 OpenAI Realtime 에 바로 잇는 방법입니다. 받아쓰기·생각·말하기를 모델 하나가 해서 대답이 빠르고 자연스럽지만(왕복 2초 아래), 대화하는 시간만큼 요금이 나갑니다.
로봇 몸에 움직임 도구 달기
xiaozhi 펌웨어는 로봇 몸 안에 MCP 서버가 있습니다. 아래처럼 도구의 이름·설명·받는 값을 등록하면 AI 가 대화 중에 그 설명을 읽고 알맞은 때에 도구를 부릅니다. Drive() 는 위 모터 핀 네 개를 켜고 끄는 짧은 함수이고, 정한 시간이 지나면 모터를 멈춥니다.
// main/boards/my-robot-car/ (copy of bread-compact-wifi-s3cam)
auto& mcp = McpServer::GetInstance();

mcp.AddTool("self.car.move",
    "Drive the robot car. direction: forward, backward, left, right. ms: 100-3000",
    PropertyList({
        Property("direction", kPropertyTypeString),
        Property("ms", kPropertyTypeInteger, 100, 3000),
    }),
    [this](const PropertyList& p) -> ReturnValue {
        Drive(p["direction"].value<std::string>(), p["ms"].value<int>());
        return true;   // Drive() stops the motors when the time is up
    });

mcp.AddTool("self.car.stop", "Stop the motors now", PropertyList(),
[this](const PropertyList&) -> ReturnValue { Stop(); return true; });꼭 지킬 것
- API 키는 로봇(ESP32)에 넣지 말고 서버에만 둡니다. 보드에 구운 펌웨어는 누구나 꺼내 읽을 수 있습니다.
- 움직임은 한 번에 몇 초로 제한하고 시간이 지나면 저절로 멈추게 합니다. 손으로 끌 수 있는 전원 스위치를 꼭 답니다.
- 18650 전지는 보호 회로가 있는 것을 쓰고, + 와 − 를 바꿔 끼우지 않으며, 충전 중에는 자리를 비우지 않습니다. 어린이는 어른과 함께 만듭니다.
- 마이크와 카메라는 집 안의 소리와 모습을 서버로 보냅니다. 가족에게 알리고, 걱정되면 내 서버를 씁니다.
- Wi-Fi 는 2.4GHz 만 됩니다. 인터넷이 끊기면 두뇌도 끊겨 대화하지 못합니다. 유료 AI API 를 쓰면 사용 한도를 먼저 정해 둡니다.
다른 길
-
영상처럼 걷는 로봇
참고 영상의 Sesame 로봇은 ESP32 보드와 MG90S 서보 8개, 표정을 보여 주는 작은 OLED 화면으로 네 발로 걷습니다(부품값 약 50~60달러, 프린터와 납땜 필요). 마이크·카메라·AI 는 없으니 보드를 ESP32-S3 로 바꾸고 마이크·앰프를 더하면 같은 방법으로 두뇌를 붙일 수 있습니다.
출처 참고 영상
-
Raspberry Pi Zero 2 W
15달러짜리 컴퓨터에 카메라와 같은 마이크·앰프를 달면 으로 AI API 와 OpenCV 를 바로 씁니다(합계 약 60~95달러). 할 수 있는 일은 많지만 부팅이 느리고 전기를 더 씁니다.
-
키트로 시작하기
부품 고르기가 어렵다면 Keyestudio KS5028 처럼 ESP32-S3 카메라 보드와 마이크·스피커가 함께 든 xiaozhi 키트로 먼저 대화를 해 보고, 그다음 바퀴와 모터 드라이버를 더해도 됩니다.
참고 자료(2026-10-22 확인)
- Dorian Todd — How I Made This Tiny Walking Robot From Scratch
- Sesame Robot — the walking robot in the video (GitHub)
- xiaozhi-esp32 — open-source voice AI firmware for ESP32 (GitHub)
- xiaozhi-esp32 — MCP tools (AddTool · self.camera.take_photo)
- xiaozhi-esp32 — ESP32-S3-CAM breadboard pins (config.h)
- xiaozhi-esp32-server — run the brain on your own server (GitHub)
- Keyestudio KS5028 — ESP32-S3 camera AI kit: wiring · flashing · xiaozhi.me
- OpenAI Cookbook — Realtime API speech on ESP32 (ElatoAI)